UCA-Flow
UCA-Flow:机器人动作一步生成,速度与准确率能否兼得?
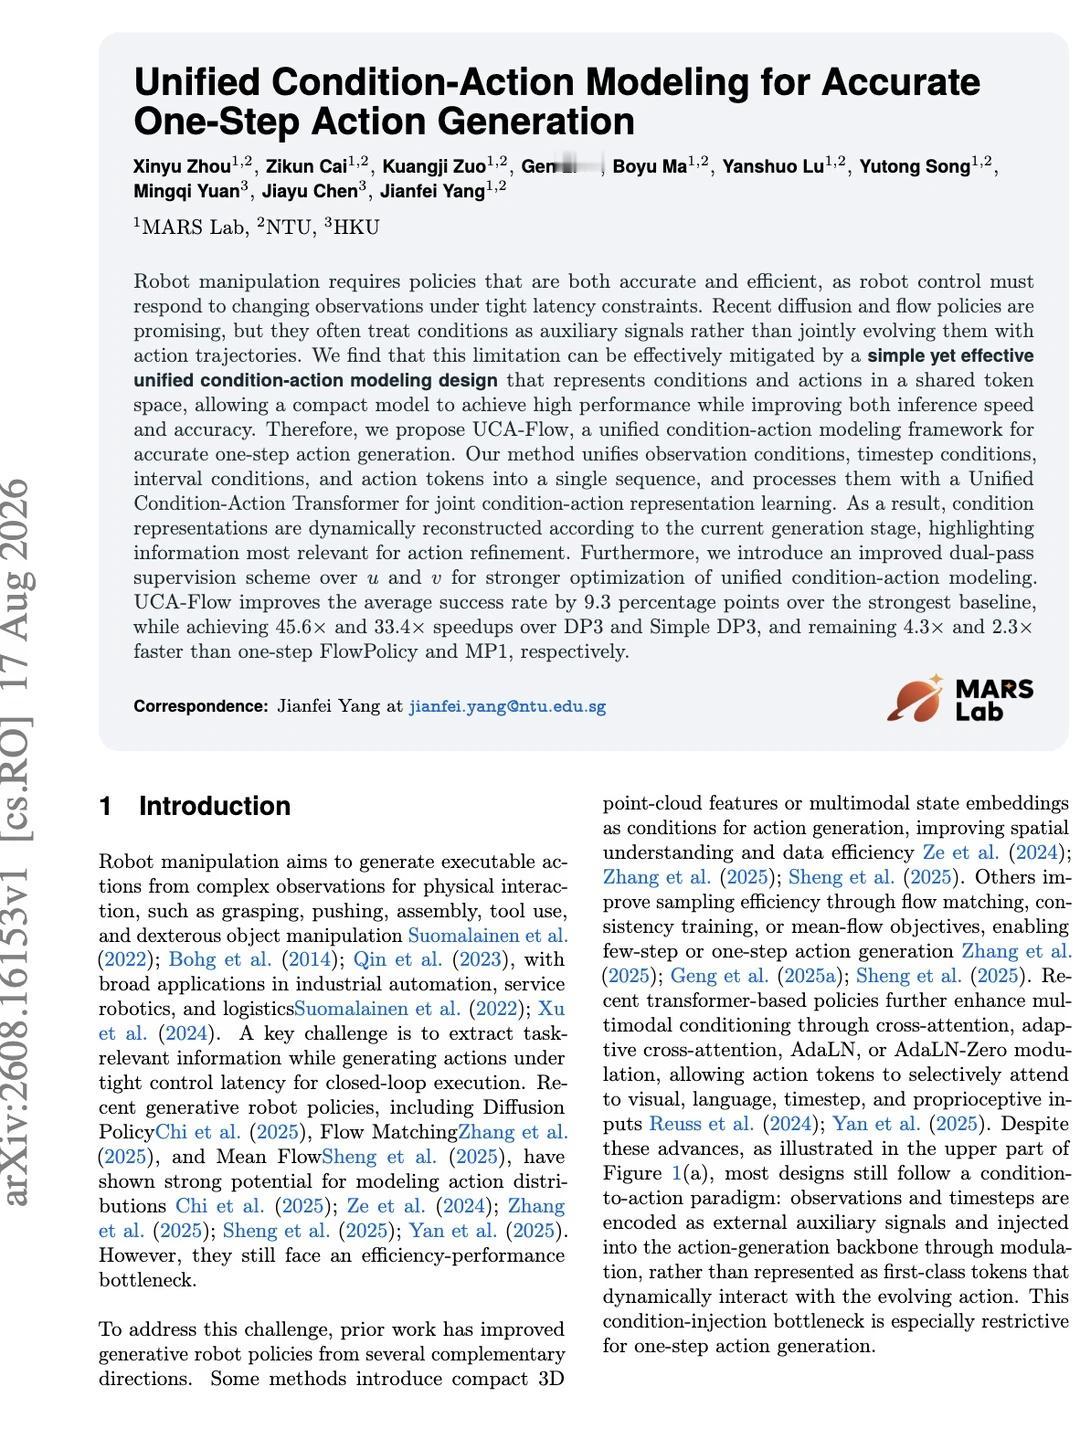
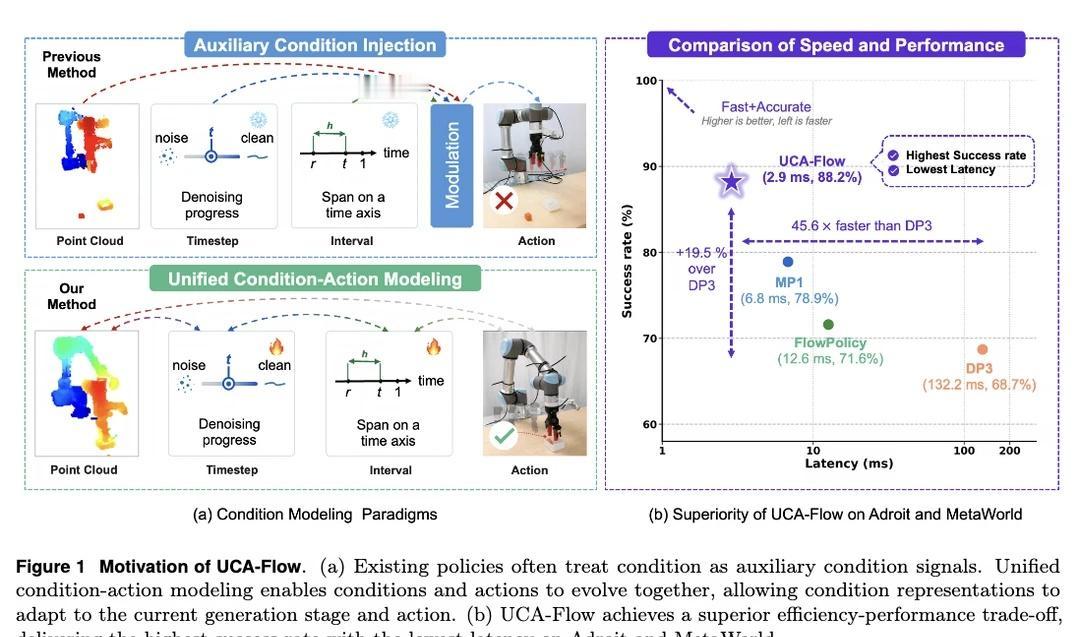
⚡ **扩散策略动作准确,但反复去噪会拖慢控制。** 一步流模型更快,却常把视觉、时间等条件当作外部信号注入,条件表示不会随动作生成过程变化。《UCA-Flow》提出统一条件—动作建模,让观察和动作在同一序列中共同演化。
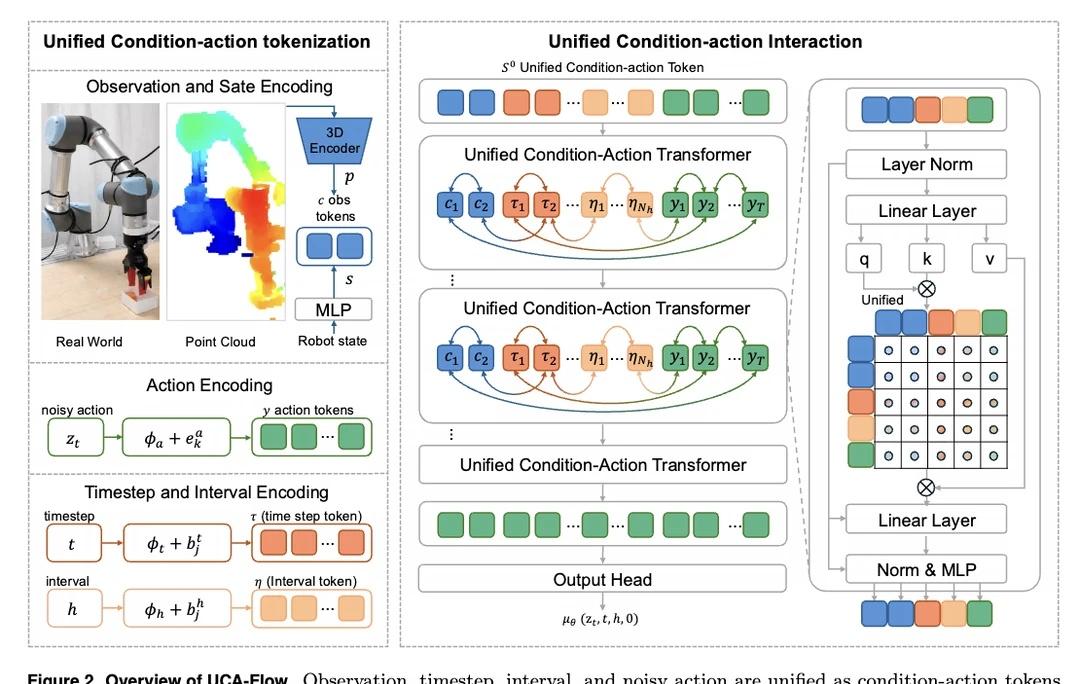
🧠 **模型将视觉观察、时间步、生成区间和动作全部变成一等Token,**交给紧凑的Unified Condition-Action Transformer处理。条件Token会根据当前动作状态动态重构,后续动作再读取更新后的条件,由此形成“动作影响理解、理解继续修正动作”的层间闭环,而非固定条件单向指导动作。
🔁 **训练采用改进的双通路监督。** u分支学习适合一步生成的区间平均速度,v分支提供瞬时速度约束以稳定训练;推理时只需一次前向计算即可从噪声得到完整动作轨迹。
📊 **在Adroit与Meta-World共37项任务上,UCA-Flow平均成功率88.2%,比最强基线MP1高9.3个百分点。** 平均延迟仅2.9毫秒,分别比DP3、Simple DP3、FlowPolicy和MP1快45.6、33.4、4.3和2.3倍。真实UR5e实验中,拾取放置成功率65%,抽屉关闭达到100%,每项使用40条人类示范、20次测试。
⚠️ **实机验证目前只有两项桌面任务,尚不能代表长程、开放环境或高自由度机器人表现。** 模型也依赖高质量点云与示范数据。但它证明了一个简单而强的原则:要让机器人一步生成好动作,条件不应只是旁观者,而要和动作一起参与表示更新。
机器人控制 FlowMatching 扩散策略 模仿学习 具身智能 实时控制